近日,我校电子信息学院李珣教授团队指导的本科生何飞翔,在国际知名期刊《Advanced Engineering Informatics》(SCI一区TOP期刊,IF = 11.496)上发表题为《Geometric Priors as Decision-Interface Constraints for Knowledge-Guided Multi-Robot Exploration(几何先验约束的知识引导多机器人系统探索决策方法)》的研究论文。
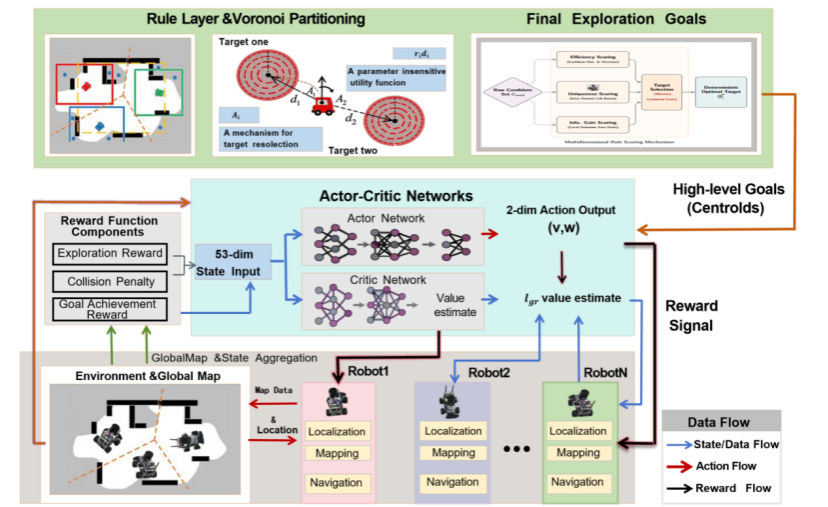
研究团队针对多机器人在未知环境下实现高效协同、稳定自主探索这一领域重要问题开展研究,提出先验引导多机器人探索框架PRIME,创新性地将几何先验转化为连续策略学习的决策接口约束。研究通过动态Voronoi划分与多维效用评估,在动作生成前筛除不可行或低价值探索候选,使宏观拓扑知识直接塑造微观连续控制的有效决策空间。该机制从源头缩减了强化学习的搜索空间,大幅降低底层策略在开放环境中的试错成本,仅采用轻量级MLP网络即可实现快速训练、敏捷避障与实时推理。实验结果表明,PRIME在探索效率、路径质量、安全性和跨场景迁移等方面总体优于多类代表性现有方法,未知环境零样本迁移成功率达到94.5%;仿真训练策略无需硬件特定重训练即可直接部署于真实多机器人平台,展现出优异的学习效率、泛化能力和工程应用潜力。
论文第一作者为电子信息学院通信工程专业本科生何飞翔,李珣教授为论文共同第一作者、通讯作者。相关研究联合南方科技大学张宏院士、何力教授以及英国西英格兰大学Quanmin Zhu(朱全民)教授开展,我校为第一通讯单位。研究工作依托我校陕西省纺织智能装备信息与控制学科创新引智基地,得到国家自然科学基金、陕西省重点研发计划项目资助。
(撰稿:张缓缓 审稿:张蕾 樊威)